
Robot hình người tiến bộ nhanh nhưng vẫn chưa thể ứng dụng nhiều trong thực tế khi bài toán an toàn chưa được giải quyết triệt để, theo GS Aaron Ames tại Viện Caltech.
“Phần lớn vẫn là sự thổi phổng”, giáo sư Aaron Ames tại Viện công nghệ California (Caltech), nhận xét khi được hỏi về khả năng của robot hình người. Ông là người đứng đầu trung tâm công nghệ tự động CAST, đồng thời dẫn dắt nhóm AMBER Lab – phòng thí nghiệm nghiên cứu chuyên sâu về robot chuyển động hai chân. Đây được coi là một trong những đơn vị nghiên cứu hàng đầu về robot hai chân tại Mỹ, đứng sau nhiều sản phẩm đã được thương mại hoá.
Thời gian qua, robot hình người phát triển mạnh, với nhiều màn trình diễn ấn tượng như chạy bộ, biểu diễn võ thuật, leo cầu thang, gập quần áo… Tuy nhiên, theo GS Ames, “nếu không nghĩ đến sự an toàn, tất cả những điều trên sẽ chẳng có ý nghĩa gì, và thành thật mà nói, rất ít công ty sản xuất robot hình người thực sự nghĩ đến việc triển khai an toàn”.
Dẫn ví dụ con người hiện nay có thể tin tưởng độ an toàn của ôtô hay máy bay vì hàng nghìn kỹ sư đã dành nhiều năm kiểm chứng, ông đánh giá robot cũng nên trải qua những giai đoạn tương tự. Trong tình huống giả định như robot được sử dụng trong gia đình bất ngờ hết pin, ngã đè lên trẻ em hoặc đồ đạc, chúng có thể trở thành thảm họa.

Giáo sư Aaron Ames chia sẻ về robot hình người, tại AMBER Labs – Caltech, tháng 9/2026. Ảnh: Lưu Quý
“Bài toán đưa robot hình người vận hành an toàn và ổn định trong đời sống chưa được giải quyết trọn vẹn”, ông nói. “Vấn đề an toàn của robot chưa được thảo luận tương xứng với tầm quan trọng của nó, trong khi đó là chìa khóa để robot bước ra đời thực”.
Bài toán đưa thí nghiệm vào thực tế
AMBER Lab coi an toàn là một trong những trọng tâm nghiên cứu. Theo GS Ames, hầu hết công nghệ chuyển động trên robot công nghiệp hiện nay bắt nguồn từ các nghiên cứu cơ bản tại trường đại học từ 5-10 năm trước. Trọng tâm của AMBER không còn là tự chế tạo phần cứng robot từ đầu, mà phát triển “lớp phần mềm an toàn” tích hợp vào sản phẩm thương mại.
Trong buổi chia sẻ với báo chí cuối tháng 9, nhóm nghiên cứu đã biểu diễn khả năng robot tự né một quả bóng đang bay tới, trên một mô hình thử nghiệm đựa trên robot của Unitree (Trung Quốc).
Khác với các thử nghiệm trước đây cần phụ thuộc vào hệ thống ghi hình chuyển động gắn ngoài (motion capture), ông Ames cho biết họ đang áp dụng giải pháp xử lý hoàn toàn bằng camera và cảm biến tích hợp trên thân robot. Khi ông ném một quả bóng vào vị trí đầu robot, thiết bị lập tức tức lùi lại hoặc nghiêng người né. Trong khoảng 10 lần thử với tốc độ ném trung bình, robot đều tránh thành công.
“Né một vật thể chuyển động không khó, nhưng né sao cho không bị mất trọng tâm rồi tự ngã đè lên người đứng cạnh lại là bài toán điều khiển toàn thân cực kỳ phức tạp”, một thành viên nhóm nghiên cứu giải thích.
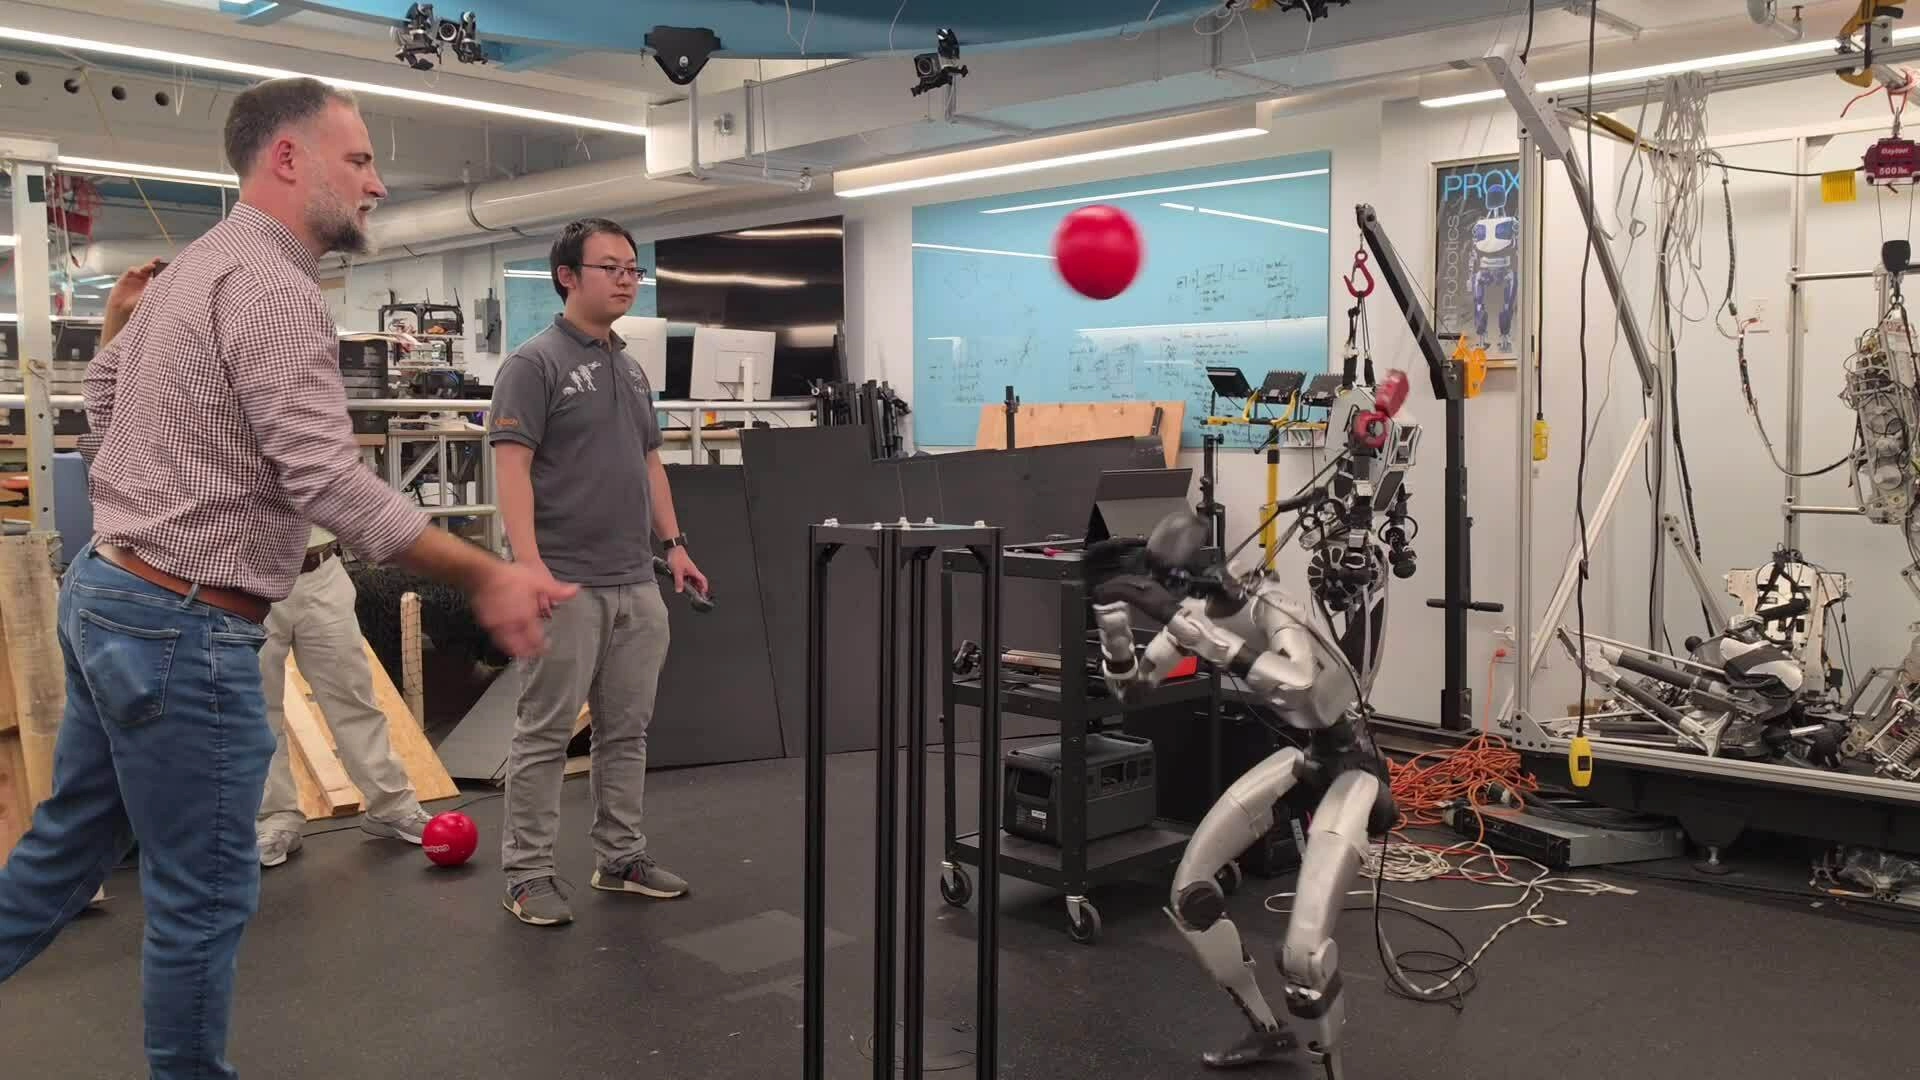
Giáo sư Aaron Ames trình diễn tính năng né vật thể của robot. Video: Lưu Quý
Theo đó, robot không thể chỉ nhìn thấy bóng rồi bước sang một bên. Khi thay đổi tư thế, nó phải tính toán đồng thời vị trí của nhiều khớp, trọng tâm cơ thể, khả năng giữ thăng bằng và khoảng cách với những vật thể khác. Nếu tránh được quả bóng nhưng ngã vào người đứng cạnh, hành động vẫn bị coi là thất bại về mặt an toàn.
Trong nghiên cứu có tên PAC-MAN công bố tháng trước, nhóm của GS Ames sử dụng camera độ sâu gắn trên đầu robot để nhận biết quả bóng. Hệ thống kết hợp thông tin cảm nhận với Control Barrier Functions (CBF) và học tăng cường để điều khiển toàn thân robot. Khi triển khai trên Unitree G1, robot né thành công 95% số lần trong thử nghiệm thực tế.
Ngoài robot hai chân, AMBER Lab cũng giới thiệu giải pháp an toàn cho cánh tay robot công nghiệp sử dụng mô hình VLA (Vision-Language-Action). Đây là mô hình nền tảng cho phép robot học thao tác như gắp nhặt, dọn dẹp từ dữ liệu thị giác và ngôn ngữ của con người.
Trong bài kiểm tra gắp hoa quả vào bát, nhóm nghiên cứu liên tục dùng tay hoặc thanh gỗ chặn đường đi của cánh tay cơ khí. Lớp bảo vệ chạy song song với mô hình VLA lập tức can thiệp, ép cánh tay né tránh vật cản hoặc đứng yên tại chỗ để không gây va chạm. Chỉ khi tay người rút ra, robot mới tiếp tục hoàn thành nhiệm vụ.
“Chúng tôi thà để robot chạy chậm lại vài giây còn hơn để xảy ra vụ va chạm”, ông nhấn mạnh.

Giáo sư Aaron Ames bên một mẫu robot hình người Unitree được tuỳ biến cho việc nghiên cứu, tháng 9/2026. Ảnh: Lưu Quý
Những lo ngại này không chỉ xuất hiện trong một phòng thí nghiệm tại Caltech. Fraunhofer IPA, viện nghiên cứu ứng dụng của Đức, năm nay xây dựng một bộ đánh giá robot hình người trên nhiều tiêu chí gồm khả năng di chuyển, thao tác, an toàn chức năng, an ninh mạng và hiệu quả năng lượng. Khi áp dụng thử trên một mẫu robot hình người phổ biến, các nhà nghiên cứu ghi nhận nó có thể tạo lực va chạm vượt 500 newton, cao hơn đáng kể các ngưỡng lực được tiêu chuẩn cho phép.
Tại Mỹ, Viện Tiêu chuẩn và Công nghệ Quốc gia (NIST) cũng xây một bộ khung đánh giá năng lực cơ bản của robot hình người. Các bài kiểm tra được thiết kế để đo khả năng như di chuyển, thao tác, phối hợp giữa di chuyển và thao tác, cũng như nhận thức và điều khiển toàn thân. Mục tiêu là tạo ra cách đo có thể so sánh giữa các robot thay vì chỉ dựa vào những màn trình diễn riêng lẻ của từng hãng.
“Mối lo lớn nhất là con người, không phải robot”
Khi được hỏi về kịch bản robot hình người “nổi dậy” hay tự phát triển ý thức, ông Ames cho rằng rủi ro đáng quan tâm hơn nằm ở cách con người sử dụng và triển khai công nghệ.
“Tôi chỉ lo con người sử dụng chúng vào mục đích xấu”, Giám đốc CAST nói.
Theo ông, robot cũng tương tự AI, đều là công cụ mạnh và có nguy cơ bị dùng sai mục đích hoặc chưa được kiểm soát đầy đủ. Tuy nhiên, lỗi của AI là một câu trả lời sai trên màn hình, còn lỗi của robot có thể biến thành chuyển động vật lý, với lực tác động hàng chục hoặc hàng trăm newton. Vì vậy, ông cho rằng trách nhiệm đặt ra giới hạn và bảo đảm robot vận hành an toàn thuộc về con người, thay vì chờ đến khi công nghệ phát triển rồi mới xử lý rủi ro.

Một kỹ sư đang tương tác với một robot hình người tại AMBER Lab, tháng 9/2026. Ảnh: Lưu Quý
Ngoài ra, GS Ames cho rằng không gian gia đình chưa phải nơi triển khai công nghệ này ở giai đoạn sơ khai. Thay vào đó, môi trường lý tưởng nhất cho robot trong tương lai gần là nơi con người không nên hoặc không thể đến, chẳng hạn tại một tòa nhà đổ sập sau động đất hoặc một đám cháy rừng bùng phát. Ở tình huống đó, hàng trăm robot vào hiện trường và bị đè nát nhưng cứu được một mạng người thì vẫn hoàn toàn xứng đáng.
Ngoài nhiệm vụ cứu hộ thảm họa trên Trái Đất, không gian vũ trụ cũng được chuyên gia Caltech đánh giá là môi trường tiềm năng của robot hình người, nơi bài toán rủi ro tổn hại đến con người được giảm thiểu tối đa.
Lưu Quý